Scanner 3D et IA : ce que la machine reconnaît dans un nuage de points
L’essentiel
Scanner 3D et vision par ordinateur : comment l'IA reconnaît murs et poutres dans un nuage de points, ses scores datés (73,4 % en 2024) et ses limites.
 Clara Blaise
9 min
Un scanner 3D posé au milieu d’un plateau de bureaux ne voit ni mur, ni porte, ni gaine de ventilation. Il voit des points : des millions de coordonnées X, Y et Z, chacune avec une intensité et parfois une couleur. Toute la valeur d’un relevé de bâtiment au scanner 3D, comme celui que réalise un cabinet de géomètres d’Île-de-France avant de livrer une maquette sous Revit, se joue après. Au moment où quelqu’un, ou quelque chose, décide que tel paquet de points est un mur porteur.
Ce « quelque chose », de plus en plus, est un modèle de vision par ordinateur. Ma question reste la même qu’avec un moteur de reconnaissance faciale : qu’est-ce qu’il reconnaît vraiment, et qui vérifie quand il se trompe ? Sur les nuages de points, on dispose de scores publiés et datés. Ils sont bien meilleurs qu’en 2017. Ils ne sont pas à 100 %.
Ce qu’un scanner 3D livre vraiment, et ce qu’il ne livre pas
Prenons un appareil courant sur les relevés de bâtiment, le RTC360 de Leica Geosystems. Sa fiche technique annonce jusqu’à 2 millions de points mesurés par seconde, une précision 3D de 1,9 mm à 10 mètres et un tour complet, images HDR comprises, en moins de deux minutes par station.
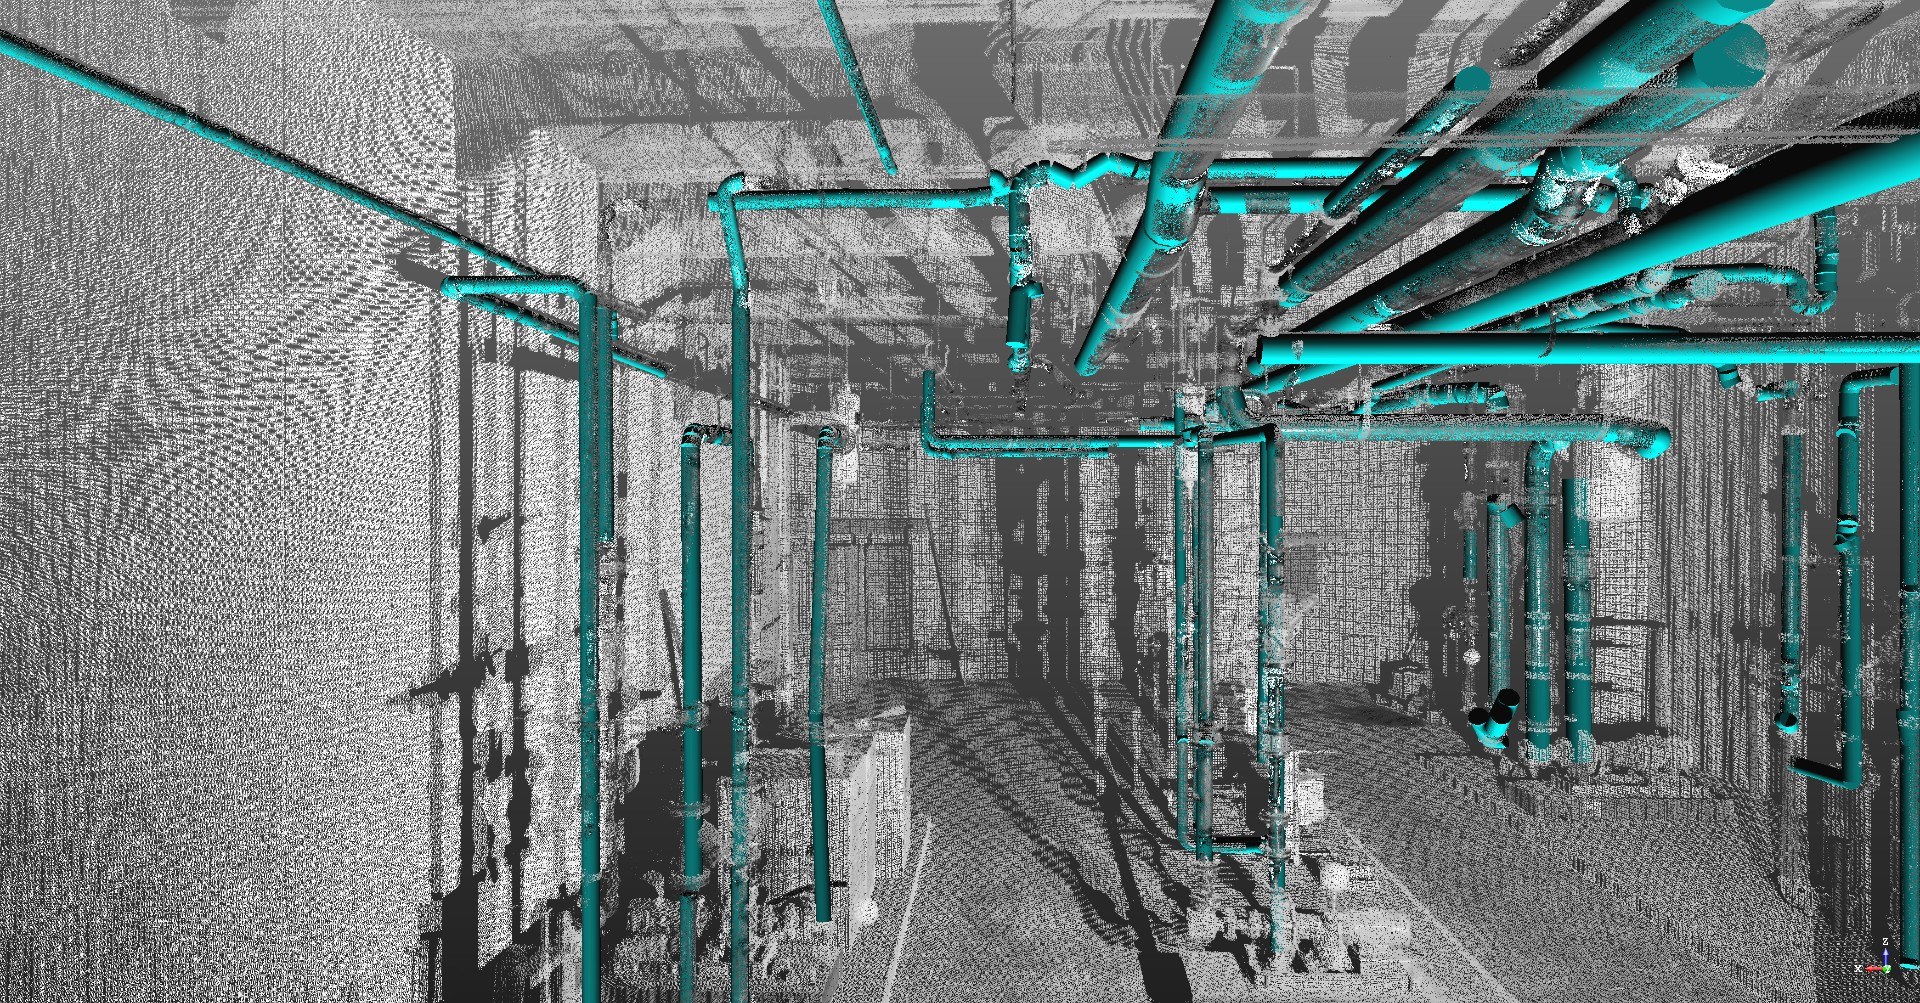
Ces chiffres sont exacts, et ils décrivent une mesure, pas une compréhension. Le fichier qui sort du scanner ne sait pas qu’une poutre est une poutre. Il ne distingue pas un poteau du tuyau de descente plaqué contre lui. Autrement dit, le relevé est précis au millimètre, et muet.
Les stations sont ensuite recalées entre elles pour former un seul nuage, celui d’un étage ou du bâtiment entier. C’est sur ce nuage-là que la reconnaissance automatique entre en jeu.
Comment la vision par ordinateur apprend à reconnaître un mur dans un nuage de points
Le principe est celui de la segmentation sémantique, que nous avons décrite pour les photos dans notre dossier sur la vision par ordinateur : le modèle colle une étiquette sur chaque élément. Sauf qu’ici l’élément n’est pas un pixel rangé dans une grille. C’est un point isolé dans l’espace, et ce détail a longtemps bloqué les réseaux de neurones conçus pour l’image.
Le déclic date de 2017. Cette année-là, une équipe de Stanford publie PointNet, un réseau qui lit directement une liste de points, sans la convertir d’abord en vues ou en cubes. Pour l’entraîner et le comparer, il faut des bâtiments étiquetés à la main. Le jeu de référence s’appelle S3DIS : 6 zones, 271 pièces, 13 classes, du plafond à la porte en passant par la poutre et le poteau.
Ce qui me rassure dans cette frise, c’est la stabilité du banc d’essai. Depuis 2016, les modèles se comparent sur les mêmes pièces, avec les mêmes étiquettes. Un score qui change de terrain à chaque annonce ne prouve rien ; celui-là se vérifie.
Le saviez-vous ?
Dans S3DIS, la treizième classe s’appelle « clutter », le fouillis. Tout ce qui n’entre dans aucune des douze autres y atterrit. Le jeu n’a pas de classe pour les gaines ni pour les tuyaux : un réseau de ventilation y compte comme du désordre. Pour un relevé destiné à une rénovation, c’est pourtant souvent l’objet qui coûte le plus cher à déplacer. (Armeni et al., CVPR 2016.)
Gardez ce détail en tête au moment de lire les scores. Un modèle peut très bien reconnaître la structure d’une pièce et ignorer tout ce qui court au plafond. Le vrai risque n’est pas l’erreur qui se voit, c’est l’objet rangé sans bruit dans le fouillis.
73 % de recouvrement, la limite de l’automatisation en 2026
Le score qui sert d’étalon s’appelle le mIoU, pour mean Intersection over Union. Pour chaque classe, on compare la zone que le modèle étiquette « mur » à la zone qui est réellement un mur. On divise ce qui coïncide par tout ce que les deux couvrent ensemble, puis on fait la moyenne des 13 classes.
En sept ans, le score a gagné 32 points. Le bond est réel. Mais lisez-le pour ce qu’il est : sur un banc d’essai propre, dans des bureaux bien éclairés, plus d’un quart de ce que la machine et la réalité couvrent ensemble ne coïncide toujours pas, en moyenne.
Et la moyenne cache les écarts. Les murs, les sols et les plafonds, grands et plats, tirent le score vers le haut. Les poteaux et surtout les poutres, notoirement mal reconnues sur cette zone de test, le tirent vers le bas. Or ce sont justement elles qui intéressent l’ingénieur structure.
Je n’en conclus pas qu’il faut se passer de l’IA. J’en conclus ceci : un modèle à 73 % est un excellent premier jet, et un très mauvais livrable. Il dégrossit, il trie, il épargne des heures de clics point par point. Il ne signe pas.
Un bâtiment réel est d’ailleurs plus dur qu’un banc d’essai. Vitrages qui renvoient le laser, faux plafonds, réseaux qui se croisent à quelques centimètres : méfiez-vous de toute démonstration filmée sur un plateau vide et bien rangé.
Du nuage segmenté à la maquette sous Revit, ce que le géomètre garde en main
Une fois le nuage étiqueté, il reste à en tirer des objets. Un mur avec une épaisseur, une porte avec un sens d’ouverture, une dalle avec un niveau. Dans Revit, le logiciel d’Autodesk, le nuage arrive d’abord par ReCap, converti en fichiers RCP ou RCS, puis sert de calque pour modéliser.
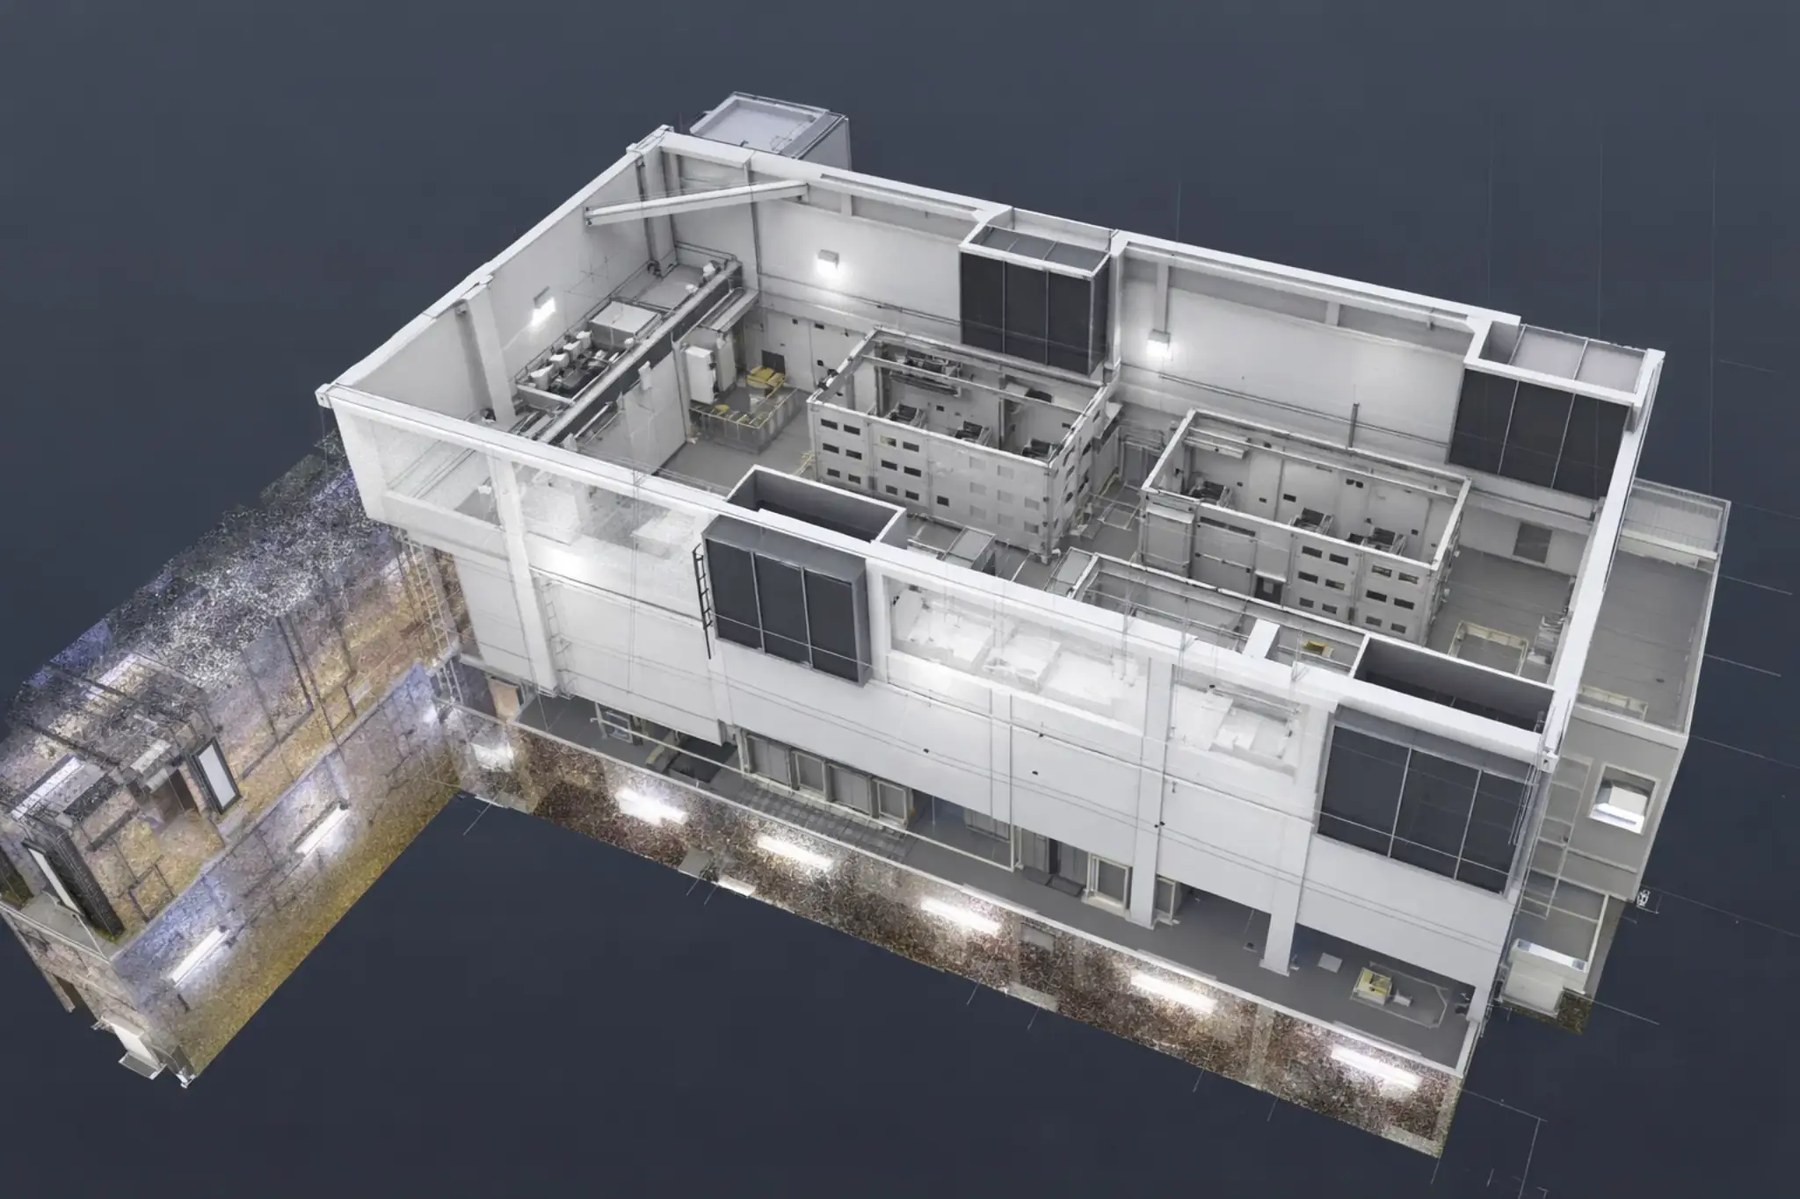
La page du cabinet cité plus haut est instructive sur ce point. Il ne vend pas « un scan ». Il décrit une chaîne qui va du relevé d’existant au jumeau numérique sous Revit, et remet selon le besoin des nuages de points, des plans 2D, des coupes, des modèles 3D ou des maquettes BIM. Pour les toitures et les façades difficiles d’accès, il complète au drone, avec caméra thermique ou LIDAR.
Je trouve cette liste de livrables plus honnête que bien des promesses d’automatisation. Elle dit en creux qu’il y a des décisions humaines entre le point et le plan. Une coupe, c’est un choix d’endroit où couper. Une maquette, c’est un choix de niveau de détail. Aucun modèle publié à ce jour ne prend ces décisions à votre place.
Pour l’échange entre logiciels, le format de référence est l’IFC, normalisé ISO 16739-1 depuis 2018. Exigez-le, même si votre architecte travaille sous Revit : c’est ce qui garde la maquette lisible pour un bureau d’études équipé d’un autre outil. Mieux vaut l’écrire dans la commande que le découvrir le jour où personne ne parvient à ouvrir le fichier.
Ce qu’il faut vérifier avant de commander un relevé au scanner 3D
Si vous êtes architecte, promoteur ou propriétaire d’un bâtiment à rénover, la technologie n’est pas votre sujet. Votre sujet, c’est ce que vous recevez, et qui en répond. Quatre questions suffisent.
À demander avant de signer
Le format du nuage livré, et s’il s’ouvre directement dans votre logiciel.
Le niveau de détail de la maquette, écrit noir sur blanc : murs et dalles seulement, ou menuiseries et réseaux compris.
La part reconnue automatiquement, et le nom de qui l’a contrôlée avant livraison.
Un export IFC en plus du fichier natif.
La troisième question est celle que personne ne pose. Un prestataire qui utilise l’IA pour dégrossir n’a rien à cacher. Celui qui ne sait pas dire qui a relu la segmentation, si. Sur une maquette qui servira à chiffrer des travaux, une poutre oubliée ne coûte pas un point de mIoU. Elle coûte un avenant.
Un dernier conseil, le plus utile à mon sens : demandez à voir le nuage brut à côté de la maquette, sur la zone la plus compliquée de votre bâtiment, jamais sur la façade la plus simple. C’est là qu’on voit si quelqu’un a vérifié.
Questions fréquentes
Clara Blaise
recherche par image, reconnaissance faciale, vie privée et droit à l'image
Clara teste les moteurs de recherche par image et de reconnaissance faciale, et suit ce que la CNIL, le RGPD et l'AI Act permettent vraiment. Chaque test est refait sur ses propres photos avant publication.
Voir tous les articles de Clara Blaise →
Mis à jour le 2 octobre 2026